Explicació detallada dels tres punts de control principals de servo, pas a pas i conversió de freqüència!
La part de control de moviment perifèric dels robots industrials inclou principalment tres parts: control servo, control pas a pas i control de conversió de freqüència. Contestem aquests punts de control un per un.
servocontrol
1, el principi de funcionament dels servomotors de CA
El rotor dins del servomotor és un imant permanent i l'electricitat trifàsica U/V/W controlada pel controlador forma un camp electromagnètic. El rotor gira sota l'acció d'aquest camp magnètic. Al mateix temps, el codificador integrat del motor envia un senyal al conductor i el conductor compara el valor de retroalimentació amb el valor objectiu per ajustar l'angle de rotació del rotor. La precisió d'un servomotor ve determinada per la precisió del codificador (nombre de línies).
2, Composició i classificació dels servosistemes
Composició:
Un servosistema és un terme general per als sistemes de control que utilitzen la posició i l'angle com a variables de control. Els sistemes relacionats amb la posició i l'angle, com ara la velocitat, la velocitat angular, l'acceleració i la força, també s'inclouen al servosistema.
Classificació:
1. Classificat per estructura de control: llaç obert i llaç tancat.
2. Classificat per components de conducció:
a. Servosistema de motor pas a pas.
b. Servosistema de motor de corrent continu.
c. Servosistema de motor de CA.
3, les característiques dels servomotors (AC)
1 Alta precisió de posicionament, els servomotors normals poden arribar a 0.036 graus
2 Temps de resposta ràpid.
3 El control és còmode i flexible, i el sistema de control és fàcil d'implementar.
4 Hi ha molts models disponibles i es poden seleccionar diferents tipus segons els diferents entorns d'aplicació.
5 Proporcioneu un control complet de llaç tancat, que pot controlar l'estat de l'operació de manera oportuna i fer els ajustos i canvis adequats.
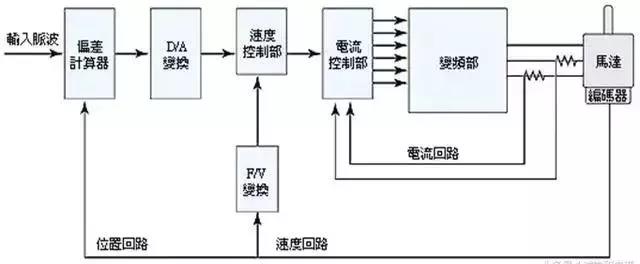
4, Estructura del sistema servo
5, passos de selecció per al servocontrol
1. Determinar les especificacions mecàniques, la càrrega, la rigidesa i altres paràmetres.
2. Confirmeu els paràmetres d'acció, com ara la velocitat del moviment, la carrera, el temps d'acceleració i desacceleració, el cicle, la precisió, etc.
3. Seleccioneu la inèrcia del motor, la inèrcia de càrrega, la inèrcia de conversió de l'eix del motor i la inèrcia del rotor.
4. Seleccioneu la velocitat de gir del motor.
5. Seleccioneu el parell nominal del motor. Parell de càrrega, parell d'acceleració i desacceleració, parell màxim instantani i parell real.
6. Seleccioneu la resolució de posició mecànica del motor.
7. Seleccioneu el model de motor en funció de l'anterior.
6, Aplicació de servocontrol

Control de passos
1, el principi de funcionament dels motors pas a pas
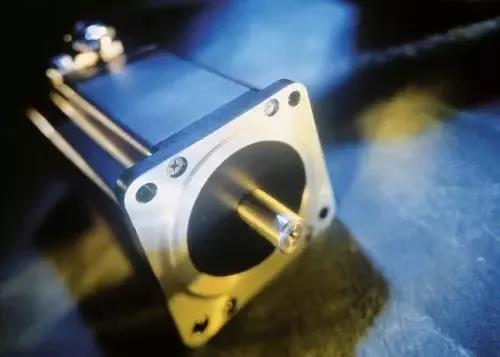
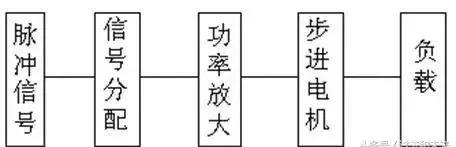
Un motor pas a pas és un actuador que converteix polsos elèctrics en desplaçament angular. Quan el controlador pas a pas rep un senyal de pols, impulsa el motor pas a pas per girar un angle fix (anomenat "angle de pas") en la direcció establerta, i la seva rotació s'executa pas a pas en un angle fix. El desplaçament angular es pot controlar controlant el nombre de polsos per aconseguir un posicionament precís; Al mateix temps, la velocitat i l'acceleració de la rotació del motor es poden controlar controlant la freqüència del pols, aconseguint així l'objectiu de la regulació de la velocitat. Els motors pas a pas es poden utilitzar com un tipus especial de motor amb finalitats de control i s'utilitzen àmpliament en diversos controls de llaç obert a causa de la seva característica de no acumular errors (precisió del 100%).
2, Classificació de motors pas a pas
Els motors pas a pas que s'utilitzen habitualment ara inclouen motors pas a pas reactius (VR), motors pas a pas d'imants permanents (PM), motors pas a pas híbrids (HB) i motors pas a pas monofàsics.
Els motors pas a pas d'imants permanents són generalment bifàsics, amb un parell i un volum reduïts i un angle de pas de 7,5 graus o 15 graus;
Els motors pas a pas reactius són generalment trifàsics i poden aconseguir una sortida de parell elevat. L'angle del pas a pas és generalment d'1,5 graus, però tant el soroll com la vibració són importants. El circuit magnètic del rotor d'un motor pas a pas reactiu està fet de materials magnètics suaus i hi ha bobinatges d'excitació multifàsic a l'estator, que generen parell mitjançant l'ús de canvis en la conductivitat magnètica.
El motor pas a pas híbrid es refereix a una combinació dels avantatges dels motors d'imant permanent i reactius. Es divideix en dues fases i cinc fases: l'angle de pas de les dues fases és generalment d'1,8 graus, mentre que l'angle de pas de les cinc fases és generalment de 0,72 graus. Aquest tipus de motor pas a pas és el més utilitzat.
3, sistema de motor pas a pas
1. Terminologia dels indicadors estàtics de motors pas a pas
a. Número de fase: el nombre de parells de bobines d'excitació que generen diferents camps magnètics N i S. Representat habitualment per mb Recompte de pulsacions: el nombre de polsos o estat conductor necessari per completar un canvi periòdic en el camp magnètic es representa per n, o es refereix al nombre de polsos necessaris perquè el motor giri a través d'un angle de pas de la dent.
c. Angle de pas: corresponent a un senyal de pols, l'angle de rotació del rotor del motor es desplaça θ Representa.
d. Parell de posicionament: el parell de bloqueig del propi rotor del motor quan el motor no està encès (causat per harmònics en la forma de la dent del camp magnètic i errors mecànics).
e. Parell estàtic: el parell de bloqueig de l'eix del motor quan el motor no gira sota l'acció elèctrica estàtica nominal.
2. Indicadors dinàmics i terminologia dels motors pas a pas
a. Precisió de l'angle de pas: l'error entre el valor real i el valor teòric de l'angle de pas per a cada revolució del motor pas a pas.
b. Pèrdua de passos: el nombre de passos que fa el motor durant el funcionament, que no és igual al nombre teòric de passos. Es diu pas perdut.
c. Angle de desalineació: l'angle en què l'eix de la dent del rotor es desplaça respecte de l'eix de la dent de l'estator.
d. Freqüència màxima d'arrencada sense càrrega: la freqüència màxima a la qual un motor pot arrencar directament sense càrrega sota una determinada forma de conducció, tensió i corrent nominal.
e. Freqüència màxima de funcionament sense càrrega: la freqüència màxima de velocitat del motor sense càrrega sota una determinada forma de conducció, tensió i corrent nominal.
f. Característica de freqüència de parell de funcionament: la corba de la relació entre el parell de sortida i la freqüència mesurada pel motor durant el funcionament en determinades condicions de prova s'anomena característica de freqüència de parell de funcionament.
4, selecció del motor pas a pas
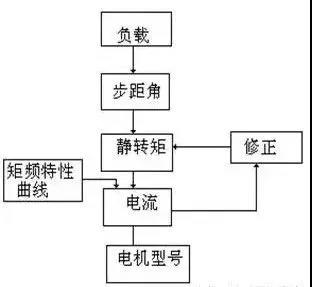
1. Selecció de l'angle de pas: l'angle de pas del motor depèn dels requisits de precisió de càrrega.
2. Selecció del parell estàtic: La selecció del parell estàtic es basa en la càrrega de treball del motor. En general, el parell estàtic hauria d'estar dins de 2-3 vegades la càrrega de fricció.
3. Selecció de corrent: a causa dels diferents paràmetres de corrent, les característiques de funcionament varien molt. El corrent del motor es pot determinar en funció de la corba característica de freqüència de parell.
5, Algunes característiques dels motors pas a pas
1. La precisió d'un motor pas a pas general és del 3-5% de l'angle del pas i no s'acumula.
La temperatura màxima permesa a la superfície d'un motor pas a pas és generalment superior als 130 graus centígrads.
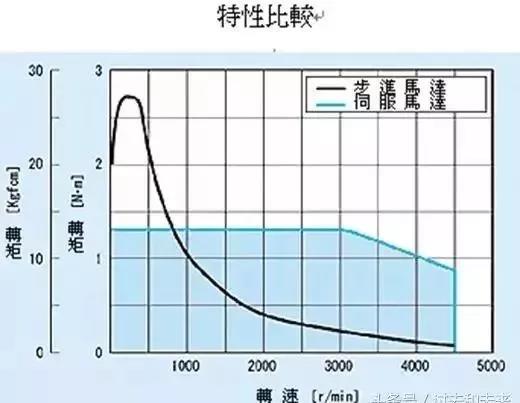
El parell del motor pas a pas disminuirà a mesura que augmenta la velocitat.
4. El motor pas a pas pot funcionar normalment a velocitats baixes, però si supera una determinada velocitat, no pot arrencar i s'acompanya d'un xiulet.
5. Els motors pas a pas s'han d'utilitzar en situacions de baixa velocitat: la velocitat no ha de superar les 1000 revolucions per minut.

VI Comparació de rendiment entre dos tipus de motors
1. Precisió de control diferent
L'angle de pas del motor pas a pas híbrid de cinc fases és generalment de {{0}},72 graus i 0,36 graus. La precisió de control del servomotor de CA està garantida pel codificador rotatiu a l'extrem posterior de l'eix del motor. Per al motor amb un codificador estàndard de 2500 línies, el seu equivalent de pols és de 360 graus / 10000=0.036 graus i la precisió del servomotor és superior a la del motor pas a pas.
2. Diferents característiques de baixa freqüència
Els motors pas a pas són propensos a vibracions de baixa freqüència a baixes velocitats. El servomotor de CA funciona molt sense problemes i no hi ha vibracions fins i tot a baixes velocitats.
3. Diferents capacitats de sobrecàrrega
Els motors pas a pas generalment no tenen capacitat de sobrecàrrega. Els servomotors de CA tenen una forta capacitat de sobrecàrrega.
4. Rendiment operatiu diferent
El control del motor pas a pas és un control de llaç obert. Si la freqüència d'inici és massa alta o la càrrega és massa gran, és fàcil provocar una pèrdua de pas o un bloqueig del rotor. Si la velocitat és massa alta quan s'atura, és fàcil provocar un desbordament. El sistema de servoaccionament de CA és un control de llaç tancat i el controlador pot provar directament el senyal de retroalimentació del codificador del motor. L'estructura interna dels bucles de posició i velocitat generalment no provoca pèrdua de pas ni sobrepassament del motor pas a pas, i el rendiment del control és més fiable.
5. Rendiment de resposta de velocitat diferent
Un motor pas a pas triga 200-400 mil·lisegons a accelerar des de la velocitat de repòs a la de treball (normalment uns centenars de revolucions per minut). El rendiment d'acceleració del servosistema de CA és bo. Prenent com a exemple el servomotor de CA Panasonic MSMA 400W, només calen uns quants mil·lisegons per accelerar de l'estàtica a la seva velocitat nominal de 3000 RPM, i es pot utilitzar en situacions de control que requereixen una parada ràpida d'arrencada.
6. Diferents característiques de freqüència de parell
El parell de sortida del motor pas a pas disminueix amb l'augment de la velocitat i disminueix bruscament a velocitats més altes. El servomotor de CA emet un parell constant.
En resum, els servosistemes de CA superen els motors pas a pas en molts aspectes de rendiment. Però en algunes situacions de baixa demanda, els motors pas a pas s'utilitzen sovint com a motors executius. Per tant, en el procés de disseny del sistema de control, s'han de tenir en compte múltiples factors, com ara els requisits i els costos de control, i s'han de seleccionar els motors de control adequats.
Control de freqüència variable
1, Introducció a General Motors
El motor de CA de gàbia d'esquirol trifàsica és el tipus més comú de motor d'inducció, i la seva estructura i característiques són les següents:
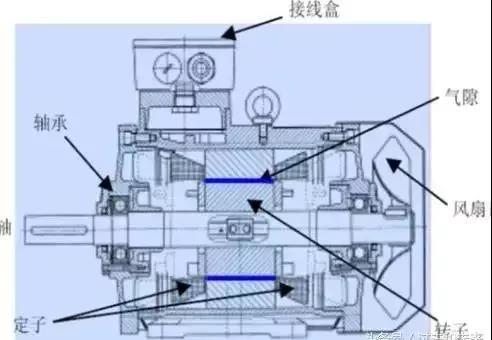
感应电机的构造示意图
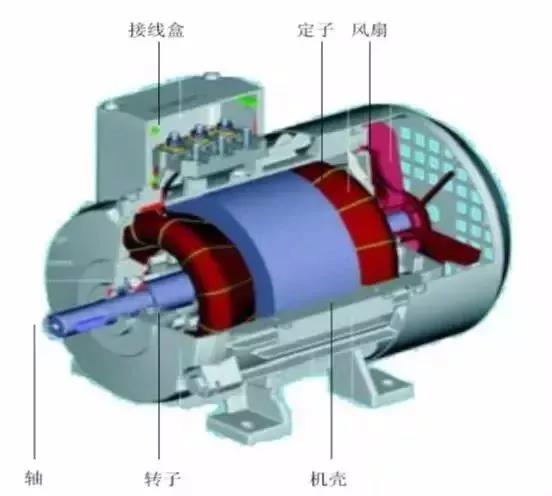
Esquema esquemàtic de la construcció del motor
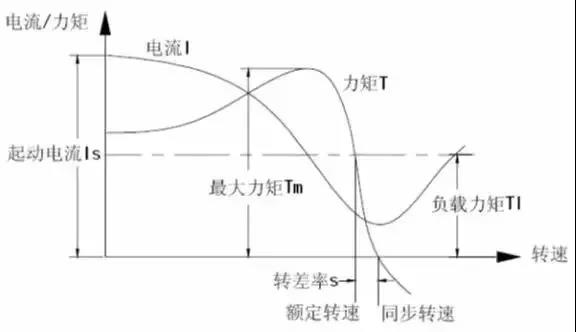
2, Principis i composició dels convertidors de freqüència
Un convertidor de freqüència és un dispositiu de control que pot canviar fàcilment i lliurement la velocitat d'un motor de CA. El mètode per canviar la velocitat del motor de CA és el següent.
El convertidor de freqüència aconsegueix la regulació de velocitat canviant la freqüència de la font d'alimentació del motor de CA:
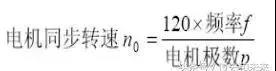
变频器的构成如下:
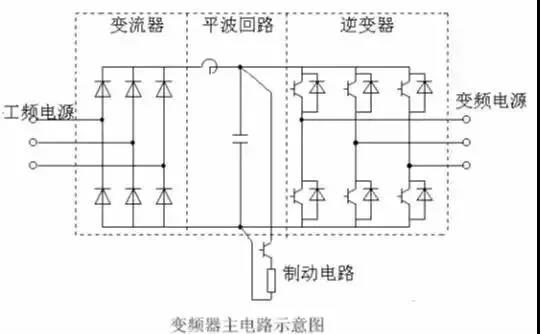
1. Convertidor (rectificador)
El pont rectificador de díodes s'utilitza àmpliament, com es mostra a la figura 1, que converteix la font d'alimentació de freqüència d'alimentació en una font d'alimentació de CC. També es poden utilitzar dos conjunts d'inversors de transistors per formar un inversor reversible, que pot realitzar una operació regenerativa a causa de la seva direcció de potència reversible.
2. Circuit d'ona plana
A la tensió de CC rectificada del rectificador, hi ha una tensió de pols de 6 vegades la freqüència de la font d'alimentació, i el corrent de pols generat per l'inversor també provoca canvis en la tensió de CC. Per suprimir les fluctuacions de tensió, s'utilitzen inductors i condensadors per absorbir la tensió pulsatòria (corrent). Quan la capacitat del dispositiu és petita, si hi ha marge en els components compostos per la font d'alimentació i el circuit principal, es pot ometre la inductància i es pot utilitzar un circuit d'ona plana simple.
3. Inversor
A diferència dels rectificadors, els inversors converteixen l'energia de CC en energia de CA a la freqüència requerida, permetent que sis dispositius de commutació condueixin i s'apaguin durant un temps predeterminat, donant lloc a una sortida de CA de 3-fase.
4. Circuit de frenada
Quan s'utilitza un motor asíncron a l'àrea de frenada regenerativa (amb una taxa de lliscament negativa), l'energia regenerativa s'emmagatzema al condensador del circuit d'ona plana, fent que la tensió de CC augmenti. En termes generals, l'energia acumulada per la inèrcia d'un sistema mecànic (incloent un motor elèctric) és més gran que l'energia emmagatzemada per un condensador. Quan es requereix una frenada ràpida, es pot utilitzar un inversor reversible per proporcionar retroalimentació a la font d'alimentació o configurar un circuit de frenada (interruptor i resistència) per consumir l'energia regenerativa, per evitar que augmenti la tensió del circuit de CC.
3, el propòsit de l'aplicació i el propòsit dels convertidors de freqüència
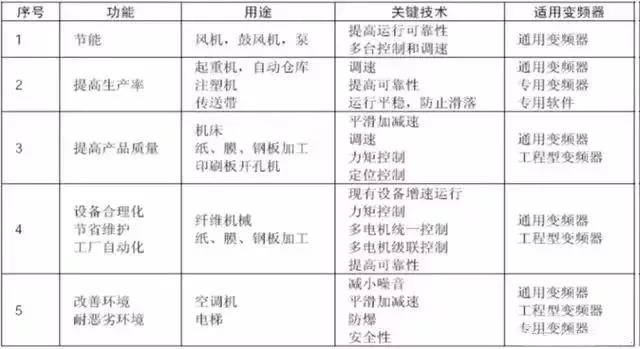
El variador de velocitat format per un convertidor de freqüència i un motor de CA s'anomena convertidor de freqüència i els seus propòsits funcionals són els següents. Pot haver-hi correlacions mútues entre ells, però en realitat no hi ha una classificació clara. Aquesta taula és només per a referència.