Explicació detallada de les línies de producció de fabricació intel·ligent
Les línies de producció automàtiques es desenvolupen gradualment a partir de les línies de muntatge. Són un sistema de producció que connecta un grup de màquines-eina CNC i equips auxiliars segons la seqüència del procés mitjançant el sistema de transport de peces i el sistema de control, i completa automàticament tot o part del procés de fabricació del producte. En tota la línia de producció automatitzada, la seva composició específica inclou un total de 13 peces, que inclouen principalment diversos llocs funcionals, diferents mòduls funcionals, sensors, vàlvules solenoides i interfícies d'importació i exportació. Entre ells, els llocs funcionals inclouen principalment estacions de material, estacions de processament, estacions de muntatge i manipulació i estacions de classificació de productes acabats; Entre diversos mòduls, hi ha un total de 5 tipus, a saber, mòdul convertidor de freqüència, mòdul d'alimentació, mòdul PLC i mòdul de botó i mòdul d'accionament del motor. A partir de la integració d'aquestes peces, les línies de producció automatitzades no només poden aconseguir la càrrega, la descàrrega i el processament, sinó també el muntatge complet, la classificació i la transmissió de contingut relacionat.
Com a productes d'una sola màquina, els torns intel·ligents i els centres de tornejat poden satisfer la producció i fabricació de peces generals petites i senzilles. Tanmateix, amb la transformació i l'actualització dels modes de producció industrial a l'automatització i la flexibilitat, les operacions tradicionals de la línia de muntatge ja no poden complir els requisits de producció existents d'alta precisió, alta eficiència i alta flexibilitat. Per tant, s'han desenvolupat línies de producció de tornejat intel·ligent basades en robots intel·ligents, torns intel·ligents i centres de tornejat intel·ligents, es convertirà en la principal direcció de desenvolupament de l'automatització de la producció. La línia de producció de tornejat intel·ligent inclou equips com ara control de línia de producció, inspecció de qualitat, robots de manipulació, màquines de mecanitzat, línies de transport logístic, gestió de producció i emmagatzematge de productes acabats. Cada equip és un component important de la línia de producció de tornejat intel·ligent. Mitjançant una major integració del sistema, múltiples línies de producció intel·ligents podran formar tallers digitals i fàbriques digitals, aconseguint l'automatització i la intel·ligència de tota la fàbrica.
1 Disseny general de línies de producció intel·ligents
La figura 1 mostra una línia de producció de tornejat intel·ligent típica, que completa principalment el processament i la producció automàtica mixta de peces des de productes bruts fins a productes acabats. La línia de producció de tornejat consta d'un sistema de control de línia de producció, una unitat de detecció en línia, una unitat de robot industrial, una unitat de màquina de mecanitzat, una unitat d'emmagatzematge de matèries primeres, una unitat d'emmagatzematge de producte acabat i una unitat logística de cotxes RGV. L'equip de processament adopta la màquina-eina intel·ligent de la sèrie CK produïda per Shaanxi Baoji Machine Tool Group Co., Ltd., que està equipada amb el sistema CNC intel·ligent Baoji B80.

Figura 1 Línia de producció de tornejat intel·ligent [1]
1) Sistema de control principal i unitat de detecció
La figura 2 mostra un sistema de control típic dissenyat per Shaanxi Baoji Machine Tool Group Co., Ltd., format per terminals interiors i terminals in situ. El terminal interior està equipat amb múltiples pantalles i bases de dades, que s'encarreguen de rebre les dades massives de fabricació i producció transmeses des de tot el taller de producció. Les pantalles s'utilitzen per mostrar diversos estats al lloc del taller de l'usuari, inclòs l'estat de funcionament de l'equip, l'estat del processament de peces, la situació logística, l'estat del personal i la informació ambiental, com ara la temperatura i la humitat al lloc del taller de l'usuari. El personal d'alta direcció pot accedir fàcilment al terminal interior Visualment i visualitzar clarament les diferents condicions del lloc. Al taller de producció de l'usuari, els terminals in situ estan equipats per controlar el funcionament in situ de tota la línia de producció, completar la recollida, l'anàlisi, la gestió local i remota de les dades bàsiques de l'equip, la visualització d'informació dinàmica i altres operacions. El terminal in situ està equipat amb una pantalla, que pot visualitzar de manera clara i còmoda els diferents estats del taller de l'usuari, inclosa la vigilància de l'equip, les estadístiques de producció, les estadístiques de fallades, la distribució d'equips, l'anàlisi d'alarmes, la base de coneixement del procés, etc. El terminal del lloc pot afegir taulers de gestió de producció, carregar i descarregar programes de processament, identificar el personal fent passar targetes i realitzar estadístiques de progrés i anàlisi de tasques de producció. Pot recollir i transmetre dades in situ mitjançant diversos mètodes d'accés com ara cablejat, Wi-Fi, 2G/3G/4G/5G, etc. Les dades massives de fabricació recopilades es poden transmetre a la base de dades SQLServer del terminal interior de l'usuari a través d'Internet. , Interacció de dades amb terminals interiors mitjançant ordinadors terminals.
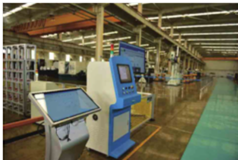
Figura 2 Sistema de control general [2]
La figura 3 mostra una unitat de detecció en línia típica, formada per robots industrials, efectors finals i sensors multifons. Després que el sistema logístic transporti els productes acabats a la ubicació designada, el robot industrial mou tota la unitat de detecció a l'estació de treball designada i utilitza una càmera visual per fer fotos, reconèixer i localitzar les peces a provar. El robot industrial torna a ajustar la seva posició per alinear tota la unitat de detecció amb la peça a provar.
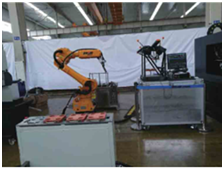
Figura 3 Unitat de detecció en línia
Un cop finalitzat el reconeixement i el posicionament, l'efector final s'encarrega d'agafar les peces a provar. Les peces es transfereixen a la posició designada a la plataforma de proves mitjançant un robot industrial. Els indicadors de precisió de les peces que s'han de provar, com ara l'obertura, la profunditat, la curvatura, la rugositat i la planitud, es detecten en línia mitjançant sensors multifont preequipats a la plataforma de proves. Els algorismes intel·ligents també es poden utilitzar per mesurar i classificar automàticament les peces, transferir diferents tipus de components a diferents línies logístiques i completar operacions de classificació automàtica de peces. La unitat de detecció pot retornar els resultats de la detecció al sistema de control principal a través d'Internet, i l'operador pot veure directament els resultats de la detecció de les peces mitjançant l'ordinador terminal i la visualització del sistema de control principal interior o in situ. Si compleix els requisits de detecció, pot passar directament a la següent operació de l'estació de treball. Si no compleix els requisits, es mostrarà un recordatori de no conformitat a la pantalla i l'operador prendrà judicis i decisions en funció del grau de no conformitat de les peces. Un cop completada la detecció, l'efector final agafa les peces detectades i el robot industrial transfereix les peces detectades al sistema logístic, que després les transporta a la següent estació de treball per processar-les.
2) Robots industrials i unitats de tornejat
El mòdul de processament dissenyat i fabricat per Shaanxi Baoji Machine Tool Group Co., Ltd. es mostra a la figura 4, que consta de dues parts: robots industrials i màquines de tornejat. Entre ells, els robots industrials s'encarreguen del moviment i la presa de les peces a processar, i les màquines de tornejat són màquines intel·ligents que poden garantir una alta precisió i eficiència de processament.
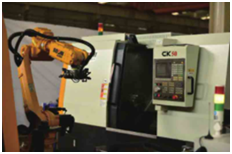
Figura 4 Mòdul de processament
Després que el sistema de distribució logística transporti les peces en brut o semielaborades a l'estació de treball designada, el robot industrial agafa les peces en brut o semielaborades i les col·loca a la màquina de tornejat intel·ligent per ajudar la màquina a completar el treball de subjecció de les peces. ser processat. Per a les màquines de tornejat de doble estació, després que un torn intel·ligent completi el treball de tornejat, el robot industrial transfereix les peces semielaborades a un altre torn intel·ligent per completar el processament de la següent estació. Un cop finalitzat tot el treball de processament, el robot industrial agafarà i transferirà les peces acabades al sistema logístic, que després transferirà les peces a la següent estació de treball.
El tornejat està equipat amb funció intel·ligent de protecció de la salut, funció de compensació de temperatura tèrmica, funció intel·ligent de detecció de trencament d'eines, funció d'optimització de paràmetres de procés intel·ligent, funció de diagnòstic expert, anàlisi de l'equilibri dinàmic de l'eix i funció de gestió de la salut intel·ligent, funció d'evitació activa de vibració de l'eix i funció intel·ligent. funció de majordom del núvol [3]. La funció principal de les màquines-eina intel·ligents és cooperar amb robots industrials per completar diferents etapes de tasques de processament i producció, alhora que garanteix l'eficiència i la precisió del processament i la producció de peces. Els usuaris poden substituir les màquines eina intel·ligents per diferents graus de màquines eina segons les necessitats del taller de producció, com ara màquines de tornejat d'alta velocitat, màquines de tornejat de precisió i centres de mecanitzat. També poden afegir o reduir les funcions intel·ligents corresponents segons les seves pròpies necessitats per formar la línia de producció de tornejat més adequada per a les necessitats de producció empresarial.
3) Unitat de logística i magatzem de productes acabats
La figura 5 mostra una unitat logística típica dissenyada i produïda per Shaanxi Baoji Machine Tool Group Co., Ltd. Consta de robots industrials, efectors finals, carretons RGV, accessoris de transport de peces i pistes per caminar, realitzant principalment la transferència i el transport de màquina-eina. peces processades. Al taller d'usuaris, les línies de producció intel·ligents es poden equipar amb línies de producció logístiques individuals o múltiples segons les necessitats de les tasques de producció. Les línies de producció de tornejat intel·ligent amb menys màquines-eina o tasques de processament més senzilles poden adoptar un mode de racionalització d'un sol objecte per completar operacions com ara la càrrega, la transferència i la descàrrega; En situacions en què hi ha moltes tasques de màquina-eina o tasques de mecanitzat complexes, per evitar la complexitat i el conflicte de les tasques del sistema logístic, es poden equipar dues o més línies logístiques. Una línia s'utilitza per carregar peces en brut o semielaborades, una línia s'utilitza per al transport de processos intermedis i l'altra línia s'utilitza per tallar peces acabades. Per a línies de producció de tornejat intel·ligent amb escenaris de processament relativament senzills, els robots industrials es poden arreglar i poden completar la subjecció i la recuperació de peces; Per a línies de producció de tornejat intel·ligent més complexes, els robots mòbils es poden equipar per separat per distribuir, agafar i alliberar peces a la pista. El trasllat de peces entre diferents estacions de treball es completa amb un cotxe RGV. Mitjançant la programació automàtica, el cotxe RGV pot arribar amb precisió a la posició predeterminada en un temps especificat, assegurant que els robots industrials puguin reconèixer i agafar peces sense problemes. El cotxe RGV està equipat amb accessoris d'enviament de peces i el taller de l'usuari pot equipar diferents accessoris segons la mida i la mida de les peces processades. Després d'omplir l'aparell amb prou peces crues o acabades a cada posició, el cotxe RGV funciona per completar els treballs de càrrega, transport i descàrrega corresponents.
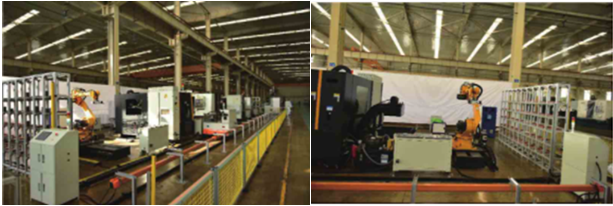
Figura 5 Unitat logística Figura 6 Unitat d'emmagatzematge de productes acabats
La figura 6 mostra una unitat d'emmagatzematge de producte acabat típica dissenyada i produïda per Shaanxi Baoji Machine Tool Group Co., Ltd., que consta d'un armari d'emmagatzematge, robots industrials, efectors finals i pistes per caminar. Després de processar les peces, les peces acabades es transporten a la zona de tall pel cotxe RGV i el robot industrial es trasllada a la zona de tall. L'efector final agafa les peces acabades en funció dels seus números i, a continuació, el robot industrial transfereix les peces acabades a la ubicació designada a l'armari d'emmagatzematge. L'efector final requereix un disseny especial per part de cada unitat d'usuari en funció de la forma i la mida de les peces processades per satisfer el treball de presa de diferents peces. L'armari d'emmagatzematge es compon de petits armaris independents de la mateixa mida, que es poden muntar i desmuntar ràpidament entre cada armari. Per a robots industrials fixos, el taller d'usuari ha d'ajustar la longitud i l'alçada de l'armari d'emmagatzematge dissenyat segons l'alçada i el rang de treball màxims del robot industrial. Els robots industrials equipats amb camins es poden dissenyar per a armaris d'emmagatzematge de productes acabats més llargs. Els robots poden augmentar la seva cobertura de treball caminant per pistes, que es poden configurar rectes o circulars segons les necessitats. Per als tallers d'usuaris amb diversos armaris d'emmagatzematge o armaris d'emmagatzematge de productes acabats amb diferents classificacions de peces, les unitats d'usuari també poden ajustar la longitud i la forma de la pista. Per exemple, una pista circular pot fer que un robot correspongui a diversos armaris d'emmagatzematge de productes acabats, aconseguint diversos serveis per a un robot i millorant la utilització del robot. Quan hi ha un gran nombre d'armaris d'emmagatzematge logístics acabats, s'ha d'augmentar la longitud de la pista per caminar o s'han d'equipar dos o més robots industrials per garantir l'eficiència de la logística. Cal tenir en compte que el disseny de la longitud de la pista ha de tenir en compte el temps de caminada del robot i no s'ha de dissenyar massa. Si el temps de caminada del robot és massa llarg, pot provocar una baixa eficiència de distribució logística, provocant l'acumulació de peces acabades a la zona de tall, provocant accidents com ara col·lisions de peces, que augmenta els riscos de producció i redueix l'eficiència del treball.
2 Jerarquia de control dels controladors de màquines-eina
La combinació d'intel·ligència artificial i tecnologia informàtica ha promogut molt el nivell d'intel·ligència dels sistemes CNC, reflectit principalment en diversos aspectes dels sistemes CNC:
(1) Aplicació intel·ligent de control anticipat, identificació en línia i autoajustament dels paràmetres de control per millorar el rendiment de conducció;
(2) Utilitzar tecnologia de control adaptatiu per aconseguir l'eficiència i la qualitat del processament intel·ligent;
(3) Aplicar tecnologies intel·ligents, com ara sistemes experts, per aconseguir un diagnòstic intel·ligent d'errors, un seguiment intel·ligent i altres aspectes del control del procés de mecanitzat.
Durant el procés de fabricació, el nivell de control del controlador de la màquina-eina es pot dividir en tres nivells, tal com es mostra a la figura 7, incloent el nivell de control del motor, el nivell de control del procés i el nivell de control de supervisió. Entre ells, el nivell de control del motor pot aconseguir el control de la posició i la velocitat de la màquina-eina mitjançant equips de detecció de màquines com ara reixes i codificadors de polsos; La jerarquia de control del procés inclou principalment el seguiment de la força de tall, la calor de tall, el desgast de les eines, etc. durant el procés de mecanitzat i l'ajust dels paràmetres del procés de mecanitzat; La jerarquia de supervisió i control pren la precisió dimensional, la rugositat de la superfície i altres paràmetres del producte processat com a objectius de control per millorar la qualitat de processament del producte.
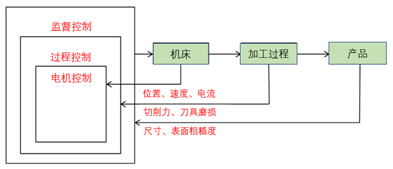
Figura 7 Jerarquia de control del controlador de la màquina-eina
1) Les tendències de desenvolupament del control de processament intel·ligent a l'estranger
(1) Recerca sobre l'estratègia de control intel·ligent: en el camp del mecanitzat de control de xarxes neuronals, els experts han proposat un algorisme de cerca d'eixam de peixos impulsat per eixam de partícules per optimitzar els paràmetres de mecanitzat de les màquines eina CNC. Es proposa un mètode híbrid basat en xarxes neuronals i algorismes genètics per reduir la complexitat computacional i el consum de temps de les xarxes neuronals, que requereix la iteració i la convergència del procés a causa de la influència de la complexitat de la xarxa. Es realitzen experiments de simulació sobre el reconeixement de característiques en el mecanitzat pla per demostrar la seva viabilitat. Algú ha proposat un model basat en algoritmes genètics adequat per resoldre la predicció de la força de tall petita, que pot aconseguir la predicció de la força de tall i l'optimització dels paràmetres de tall.
(2) Aplicació del seguiment del procés de mecanitzat: supervisar i controlar els fenòmens anormals durant el procés de mecanitzat i, a continuació, prendre mesures per aturar el procés de mecanitzat i ajustar els paràmetres del procés de mecanitzat (com la velocitat del cargol) per evitar danys a la màquina-eina. Es poden produir fenòmens anormals durant el procés de mecanitzat de manera gradual, com ara el desgast de les eines; També pot ocórrer sobtadament, com ara danys a l'eina; O es pot prevenir, com ara vibracions o vibracions.
2) Tendència de desenvolupament nacional del control de mecanitzat intel·ligent
Sota un control intel·ligent, els sistemes d'automatització poden resoldre problemes de manera proactiva, ja que poden connectar de manera efectiva totes les màquines mitjançant llenguatge informàtic durant el procés d'aplicació i generar un sistema de processament enllaçat. Segons els diferents sensors, mètodes de control i objectius de control utilitzats, la investigació sobre el seguiment del procés de mecanitzat se centra principalment en els aspectes següents:
(1) Mitjançant l'estudi del desgast de l'eina, aconseguir un seguiment de l'estat del mecanitzat;
(2) Estudiant la força de tall obtinguda indirectament mitjançant instruments de mesura de força o corrents de motor, es pot millorar l'estat del procés de mecanitzat;
(3) Recerca sobre l'optimització de paràmetres fora de línia en el camp de la CAM;
(4) Investigació de simulació sobre algorismes de control de mecanitzat intel·ligent, etc.
3 Plataforma de servei de gestió del cicle de vida complet de la màquina-eina CNC
La fabricació intel·ligent és un enfocament de fabricació basat en la informació dirigit a tot el cicle de vida del producte, aconseguint condicions de percepció omnipresents. Les dades i la informació són la "sang" que flueix en la fabricació intel·ligent. La digitalització transforma les dades en informació, creant valor útil mitjançant la presa de decisions en xarxa i intel·ligent. Per tant, la fabricació intel·ligent de productes es basa en dades. La presentació del cicle de vida del producte es divideix en quatre etapes.
(1) Etapa de producció de components: dades del procés d'adquisició, dades del procés de producció, registres de proves i emmagatzematge;
(2) Fase d'emmagatzematge de productes de suport: suport dels registres d'inspecció d'emmagatzematge de productes, informació de comandes de compra de productes de suport;
(3) Etapa de depuració de màquines-eina: dades del procés de fabricació de màquines-eina, dades d'ajust i proves de fàbrica de màquines-eina, registres de fàbrica de màquines-eina;
(4) Fase de lliurament de la màquina-eina: inici de l'usuari, enregistrament de dades d'ajust de la màquina, automanteniment, reparació d'una clau, registres de manteniment de l'usuari i dades del procés d'ús de l'usuari.
La plataforma de servei de gestió del cicle de vida complet de la màquina-eina CNC aplica tecnologies clau com l'Internet de les coses, serveis al núvol i grans dades per recollir dades del cicle de vida complet de les màquines-eina CNC des del disseny, processament, depuració de màquines-eina i lliurament i ús dels usuaris. . Estableix una base de dades d'arxiu de màquines-eina, realitza la traçabilitat de la informació del cicle de vida complet i ofereix als usuaris serveis de control remot d'equips, gestió d'estadístiques de producció, operació d'equips i serveis de manteniment. La figura 8 mostra l'arquitectura de la tecnologia BOCHICLOUD de Shaanxi Baoji Machine Tool Group Co., Ltd. El més destacat de Baoji Cloud són les seves funcions de servei d'operació i manteniment:
(1) Base de coneixement de casos d'error: proporcionar als usuaris solucions d'error;
(2) Reparació d'avaries: reparació en línia d'avaries de l'equip, enviament oportú d'ordres de reparació i seguiment ràpid dels enginyers;
(3) Manteniment regular: feu un seguiment dels canvis de rendiment de l'equip al llarg del seu cicle de vida i proporcioneu plans de manteniment personalitzats;
(4) Manteniment predictiu: prediu els possibles riscos de fallada de l'equip i proporcioneu recanvis oportuns.
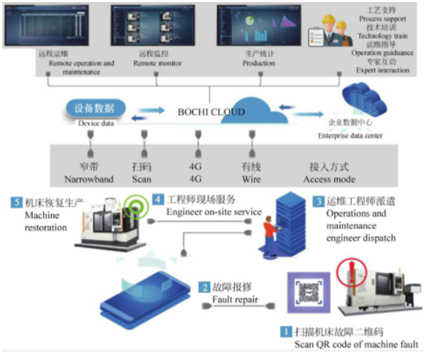
Figura 8 Arquitectura tècnica BOCHICLUD [4]
4 Integració de sistemes de línies de producció digitals
Amb el ràpid desenvolupament de la tecnologia del sistema de control integrat, les línies de producció automatitzades es mouen cap a nivells més alts d'automatització i integració. El control integrat de les línies de producció és la connexió en xarxa de dispositius intel·ligents que s'han de connectar a través d'una determinada xarxa, fent-los un tot, integrant i interactuant la informació interna per assolir els objectius de control. Hi ha dos tipus de control integrat per a línies de producció: integració d'equips i integració d'informació. La integració de dispositius és la integració de diversos dispositius amb funcions de control independents en un tot orgànic mitjançant una xarxa. Aquest conjunt és un sistema de control integrat, independent i relacionat, que es pot configurar segons les diferents necessitats de producció. La integració de la informació és l'aplicació de conceptes de disseny modular funcional per aconseguir l'assignació dinàmica de recursos, la supervisió del dispositiu, la recollida i el processament de dades, el control de qualitat i altres funcions, formant mòduls funcionals bàsics que inclouen control independent i altres funcions de processament. Cada mòdul funcional realitza una interconnexió estandarditzada, i s'utilitzen modes de control i estratègies de programació específiques per construir unitats funcionals per assolir els objectius esperats, aconseguint així un control integrat.
Les empreses d'automatització tradicionals se centren en la implementació d'automatització a nivell d'equips, però no estan familiaritzades amb sistemes de nivell superior com SCADAMES/ERP, la qual cosa fa que descuidi l'adquisició digital d'informació de la línia de producció i el flux horitzontal i vertical d'informació de producció. MES/ERP i altres empreses de sistemes de programari se centren en l'anàlisi de dades i el control de desplegament al nivell superior del sistema. És difícil implicar dispositius de maquinari i mètodes de control amb diferents models de dispositius d'execució i controladors de nivell inferior, cosa que afecta el flux vertical d'informació. Mitjançant el mesurament digital, es pot aconseguir l'adquisició digital i la circulació d'informació de fabricació (paràmetres clau), cosa que pot trencar les barreres entre el sistema superior i la línia de producció inferior, alliberar la productivitat d'alta qualitat existent i accelerar el procés de desenvolupament de la Xina. industria manufacturera. Mitjançant la integració de tecnologies de disseny, fabricació i gestió d'eines, construint una línia de producció digital per a eines i aconseguint un flux de dades fluid en totes les etapes del procés de desenvolupament d'eines, es pot utilitzar plenament el paper de la tecnologia digital en el procés de desenvolupament d'eines, millorant així. precisió i eficiència en la fabricació d'eines, escurçant els cicles de desenvolupament i reduint els costos de desenvolupament.
El control integrat de les línies de producció és un tot orgànic que combina tecnologies de comunicació, informàtica i automatització. Per tal de coordinar el treball de diversos equips i subsistemes a la línia de producció, el sistema adopta PLC i el seu mòdul d'E/S remota distribuïda per aconseguir una gestió centralitzada i un control descentralitzat de les unitats de producció; Al mateix temps, el PLC rep la gestió del sistema MES superior, inclosa la verificació de la informació de l'operador, el control del producte, la gestió del material i altra informació. L'estructura del sistema de control de la línia de producció es mostra a la figura 9 i el contingut de la comunicació inclou la identificació de l'operador, l'estat del cos de la línia de producció, la informació del robot, la informació de processament de la peça, l'estat de treball de la màquina-eina i diverses dades d'error.
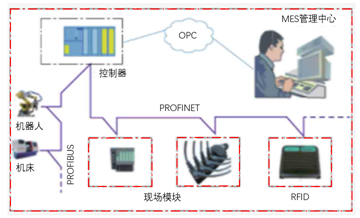
Figura 9 Diagrama esquemàtic de l'estructura del sistema de control de la línia de producció
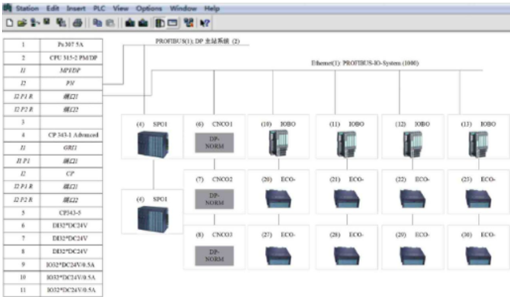
La configuració del maquinari del sistema de control es mostra a la figura 10, que utilitza una xarxa PROFINET per comunicar-se amb els dispositius d'E/S de camp subjacents. Els dispositius IO inclouen mòduls amb funcionalitat Ethernet com ara el mòdul de camp IM151-3PN, el mòdul d'entrada/sortida ET200ecoPN, el mòdul de comunicació RF180C, etc. Per compartir dades amb altres sistemes PLC del taller, el sistema de control també és equipat amb un acoblador PN/PN de grau industrial. A través d'aquest pont, es pot aconseguir l'intercanvi d'informació entre la línia de producció automàtica i altres sistemes PLC del taller. Al mateix temps, per garantir la fiabilitat de la producció, s'utilitzen connexions de xarxa d'anell de fibra òptica entre els controladors de cada unitat. Un cop falla el sistema MES, el sistema de control pot funcionar amb normalitat sense el sistema MES.